Telemetría para ROV submarino: hardware, firmware y auditoría de protocolo
Un archivo de tesis reúne tarjetas de adquisición, firmware embebido y una auditoría moderna del protocolo serial.
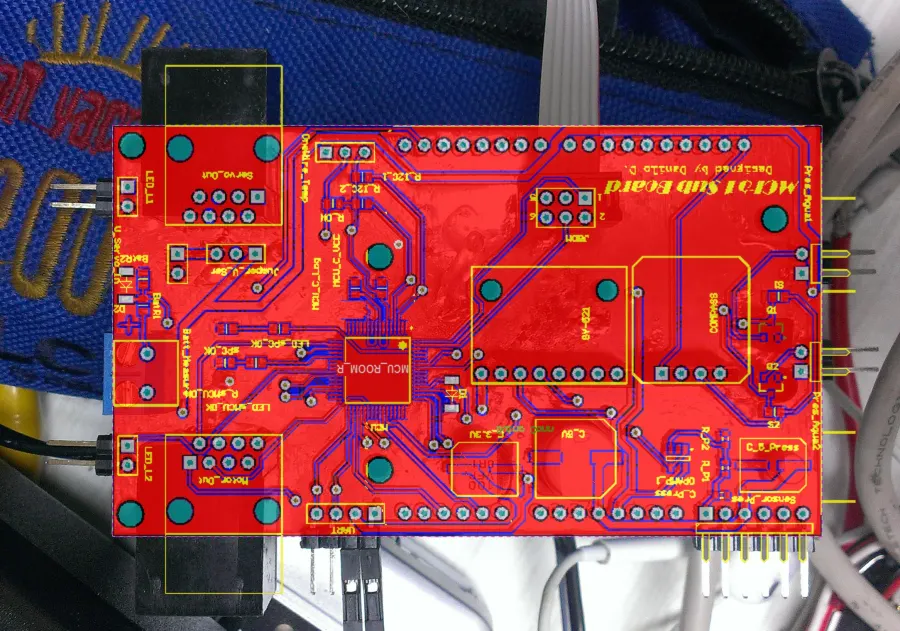
Dibujo vectorial de la tarjeta de adquisición de 2 capas diseñada por Danilo Díaz Tarascó para el robot submarino X-Sub. La tarjeta mide 93,1 por 53,9 milímetros y tiene 46 footprints, 39 redes con nombre, 457 segmentos de pista de cobre y 33 vías alrededor de un microcontrolador Freescale MCF51QE128CLH.
Trazar una señal
Selecciona un grupo de señales para trazar sus pistas de cobre, vías y pads en la tarjeta.
| MCU | MCF51QE128CLH |
|---|---|
| Tarjeta | 93,1 × 53,9 mm |
| Capas de cobre | 2 |
| Footprints | 46 |
| Redes | 39 |
| Segmentos | 457 |
| Vías | 33 |
Trazar una señal
- IMU y brújula
- Bus I²C que lee el movimiento de 6 ejes del MPU-6050 y el rumbo de la brújula digital HMC6352.
- Propulsores ×4
- Cuatro canales PWM para los ESC brushless bidireccionales que impulsan y maniobran el ROV.
- Sensor de profundidad
- Acondiciona el sensor de presión MPX5700AP con un OPA345 para medir profundidad en el ADC de 3,3 V.
- Detección de agua
- Dos sondas digitales en la carcasa sellada que alertan al controlador si entra agua al casco.
- Cámara pan/tilt
- Dos líneas PWM de servo que orientan el paneo e inclinación de la cámara submarina desde superficie.
- Enlace serial
- Enlace UART que intercambia tramas de telemetría (27 B) y comandos (10 B) entre el MCU y la pcDuino.
- Luces LED
- Dos salidas PWM con transistor que regulan dos focos LED de alta intensidad bajo el agua.
- Monitor de batería
- Divisor resistivo que lleva el voltaje de la batería al canal ADC 5 para vigilar la autonomía.
- Rieles de potencia
- La PCB separa la alimentación de la lógica a 3,3 V, los sensores a 5 V y los servos, con tierra común.
El problema
Un vehículo submarino teleoperado (ROV) concentra dentro de una carcasa sellada casi todos los retos de frontera que aparecen en el IoT industrial. Sensores en distintos buses eléctricos deben muestrearse con consistencia, los comandos de actuadores deben llegar a los propulsores e iluminación sin jitter, la distribución de potencia tiene que convivir con cargas inductivas y un único enlace serial entre el microcontrolador y la computadora a bordo debe transportar telemetría y comandos con claridad.
Entre 2015 y 2016 diseñé y validé el sistema de telemetría y teleoperación para X-Sub, un robot submarino del Grupo I+D en Mecatrónica de la Universidad Simón Bolívar. El proyecto obtuvo mención honorífica como tesis de Ingeniería Electrónica (las 137 páginas originales se conservan en Libro Tesis.pdf). Años después audité el firmware y el hardware originales y agregué herramientas de verificación sin dependencias para inspeccionarlo con transparencia.
Arquitectura del sistema
La arquitectura preservada separa la adquisición y actuación en tiempo real del registro y la visualización en superficie:
- Controlador embebido (
MCU Firmware/X-Sub MCU Firmware/): Microcontrolador Freescale MCF51QE128 de 32 bits (ColdFire V1) desarrollado en CodeWarrior con drivers de Processor Expert y lógica propia en C (xSub.c,OneWire.cymain.c). - Interfaces de sensores: Unidad inercial MPU-6050 y brújula digital HMC6352 por I²C; sensor de temperatura externa DS18B20 por 1-Wire; sensor de presión MPX5700AP y monitoreo de batería por ADC; y detección digital de presencia de agua por GPIO.
- Salidas de actuadores: Canales PWM para cuatro ESCs brushless bidireccionales, dos servos de cámara (pan/tilt) y dos canales LED de alta intensidad, además de indicadores de estado y handshake.
- PCBs a medida (
PCB/): Dos tarjetas en Altium Designer:X-Sub_Boardpara adquisición, control e interfaces de sensores, ypcDuino Link Boardpara distribución de energía e interconexión con la computadora a bordo. - Ruta a bordo y superficie: El MCF51QE128 intercambia tramas binarias de longitud fija por UART (115200 baudios en los experimentos de Python) con una pcDuino a bordo, encargada de registrar y retransmitir datos hacia prototipos de visualización explorados originalmente en Python 3.4, LabVIEW y MATLAB/Simulink.
Auditoría del protocolo serial
Revisar el código C original (xSub.c, Events.c, Init.c) una década después deja ver tanto lo que funcionó como lo que no pasaría una revisión productiva actual:
- Tramas de telemetría (27 bytes): Valores de 16 bits en big-endian para estado, temperatura externa e interna, presión externa, aceleración en 3 ejes, velocidad angular en 3 ejes, velocidad lineal, rumbo de brújula, presencia de agua y nivel de batería, cerrados con el terminador
0xFF. - Tramas de comando (10 bytes): Consignas para cuatro motores, pan y tilt de cámara, dos luces y estado del PC (rango 0–255 cada uno), más el terminador
0xFF. - Limitaciones documentadas: Aunque el byte 25 de telemetría se llama
XORen el firmware archivado, la inicialización le asigna la constante decimal26sin ejecutar un cálculo real de checksum al armar la trama. El protocolo tampoco incluye escape o recuperación de sincronismo, números de secuencia, timeout de comando ni autenticación.
En docs/PROTOCOL.md y docs/HARDWARE.md esas brechas se documentan de forma explícita. Cualquier protocolo de telemetría para hardware industrial en producción requiere CRC real, delimitación determinística (como COBS o prefijo de longitud), fail-safes por watchdog ante pérdida de enlace y autenticación cuando los comandos atraviesan redes no confiables.
Frontera moderna de verificación
No es seguro asumir que proyectos binarios heredados de CodeWarrior, LabVIEW o MATLAB compilen o operen sin cambios diez años después. Por eso la frontera mantenida del repositorio es deliberadamente acotada y verificable:
tools/xsub_protocol.pyofrece un CLI en Python 3.11+ sin dependencias de terceros para decodificar tramas de 27 bytes (reportando enteros crudos y conversión a complemento a dos mediantesigned_16(), sin inventar curvas de calibración) y construir tramas de comando de 10 bytes para inspección.- La integración continua (
quality.ymlycodeql.yml) ejecuta Ruff, pruebas unitarias yscripts/verify_repository.pypara validar hashes de artefactos e higiene del repositorio, mientrasdocs/HARDWARE.mddefine un checklist de siete pasos —revisión en Altium, DRC/ERC, encendido con límite de corriente y recalibración— antes de energizar una tarjeta archivada.
Aprendizaje clave
La buena ingeniería embebida consiste tanto en saber dónde un diseño deja de ser seguro como en hacerlo funcionar en el banco. Preservar X-Sub/Telemetry-System con una auditoría honesta del protocolo, advertencias claras y verificación automatizada refleja exactamente el criterio con el que reviso proyectos de hardware conectado hoy.